

近い
サイトを選択してください
グローバル
ソーシャルメディア


業務用の大型洗浄装置を操作するには、厳しい肉体的労力が必要です。施設チームは、硬い路面で 4 ~ 8 時間の長時間勤務を続けることがよくあります。この過酷な日常生活は人体に多大な負担を与えます。調達チームがハンドルのデザインを単なる贅沢品として扱っているのをよく見かけます。彼らは、これを運用上の必要性ではなく、二次的な快適機能と見なしています。この視点を直ちに変えなければなりません。
ハンドルのデザインは、持続的な生産性を決定する重要な要素となります。これは、安全コンプライアンスと従業員の長期定着に直接影響します。不適切に設計された機器は、日常の運用目標を積極的に妨害します。オペレーターはより早く疲労し、ミスが増え、重傷を負う危険があります。
なぜ人間工学に基づいたアーキテクチャを評価するのかを探っていきます。 ウォークビハインドフロアマシン は依然として重要なリスク管理上の決定です。調整機能、グリップ素材、戦略的なコントロールの配置がシフトのパフォーマンスにどのように影響するかを学びます。最終的には、施設にとって最も安全な機器を最終候補に挙げるための実用的なフレームワークを見つけることができます。
ハンドルの人間工学が不適切であると、不自然な姿勢が強制され、筋骨格疲労が加速し、シフト中の清掃効率が低下します。
ウォークビハインドフロアマシンの高さ調整可能な振動減衰ハンドルは、反復疲労損傷 (RSI) を直接軽減します。
戦略的なコントロールの配置により、手首をニュートラルな位置に置くことができ、危険な過度のリーチや局所的な筋肉の疲労を防ぎます。
調達では、調整可能なハンドルの人間工学的利点とロック機構の機械的耐久性のバランスを取る必要があります。
肉体的な疲労は、オペレーターの一時的な不快感をはるかに超えています。それは施設管理の目標を直接損ないます。疲労が日常のパフォーマンス指標を系統的にどのように低下させるかを調査する必要があります。
肉体的な疲労により、歩くペースがすぐに遅くなります。オペレーターは長時間の勤務中にエネルギーを節約するために自然に速度を落とします。このペースの遅さは、清掃ゾーンの見逃しに直接つながります。労働者は疲れを感じると、狭いコーナーや汚れのひどい場所をスキップすることがよくあります。エネルギーの低下により、重要な安全上の問題に対する注意力も低下します。疲れたオペレーターは流出ゾーンを見落としたり、注意標識を設置しなかったりする可能性があります。これらの運用上のボトルネックは 1 週間にわたって悪化し、施設全体の衛生状態が著しく低下します。
よくある間違い: マネージャーは、作業が遅いとオペレーターのせいにすることがよくあります。速度低下の原因となっている機器の人間工学を調査することはほとんどありません。
ベストプラクティス: シフトの最初と最後の時間の清掃時間を追跡します。大幅な低下は、オペレータの極度の疲労を示します。
労働衛生の専門家は、不適切に設計された機器の危険性を明確に理解しています。持続的な握力により、手と前腕への血流が制限されます。この一定の緊張により、筋肉の不全が急速に加速します。さらに、機械的な振動は機械のシャーシからオペレーターに直接伝わります。長期間暴露すると、神経や毛細血管に微小な外傷が生じます。また、オペレーターは、硬いハンドルによって無理な角度を強いられると、肩に負担がかかります。これらの要因が組み合わさって、反復疲労損傷 (RSI) にとって最適な環境が生み出されます。
疲労を施設管理のオーバーヘッドに直接マッピングできます。負傷した労働者は高額な賠償請求を起こします。慢性的な痛みは頻繁な欠勤につながります。スタッフは痛みを伴う機器を操作するのではなく、単に病人を呼ぶだけです。最終的に、これにより離職率が上昇します。訓練を受けた清掃スタッフを交代させるには、多大な時間と金銭的投資が必要です。より優れた人間工学に基づいた機器に投資することで、隠れた複雑な人件費から予算を守ることができます。
機械はパンフレットで見るだけでは評価できません。オペレーターと機器の間の特定の解剖学的相互作用を分析する必要があります。
清掃スタッフにはさまざまな身長のスタッフがいます。ハンドルの高さが固定されていると、背の低いオペレーターは不快なほど高い位置に手を伸ばすことになります。そのため、背の高いオペレーターは常に前かがみになる必要があります。脊椎の中立的な位置を維持するには、これらの異なる高さに対応する必要があります。中立的な背骨は、衰弱性のある腰の緊張を防ぎます。角度を調整できるため、オペレーターは肘を胴体に近づけることができます。この生体力学的利点により、必要な押す力が大幅に軽減されます。
グリップの物理的構成は手の健康に大きく影響します。硬いプラスチック製のハンドルは、オペレータが制御を維持するために強く握ることを強います。代わりに、成形ネオプレンのような高摩擦でクッション性のある素材が必要です。これらの柔らかい素材により、必要なグリップ力が大幅に軽減されます。また、機械の激しい振動もオペレータに伝わる前に吸収します。この振動減衰により、長時間使用中の手のけいれんやチクチク感が防止されます。
コントロールのレイアウトは、オペレーターが人間工学に基づいた姿勢をどのくらいの頻度で崩さなければならないかを決定します。両面トリガーにより優れた柔軟性を実現します。ベイルスタイルのレバーにより、ユーザーはどちらの手でもマシンを起動できます。可変速トリガーにより、指を伸ばす必要がなく、正確な制御が可能です。これらの戦略的な配置により、オペレーターは手の位置を自由に変更できます。手を止めることなくグリップを調整できます。 スクラバーの後ろを歩きます。連続動作により快適性と清掃効率の両方が向上します。
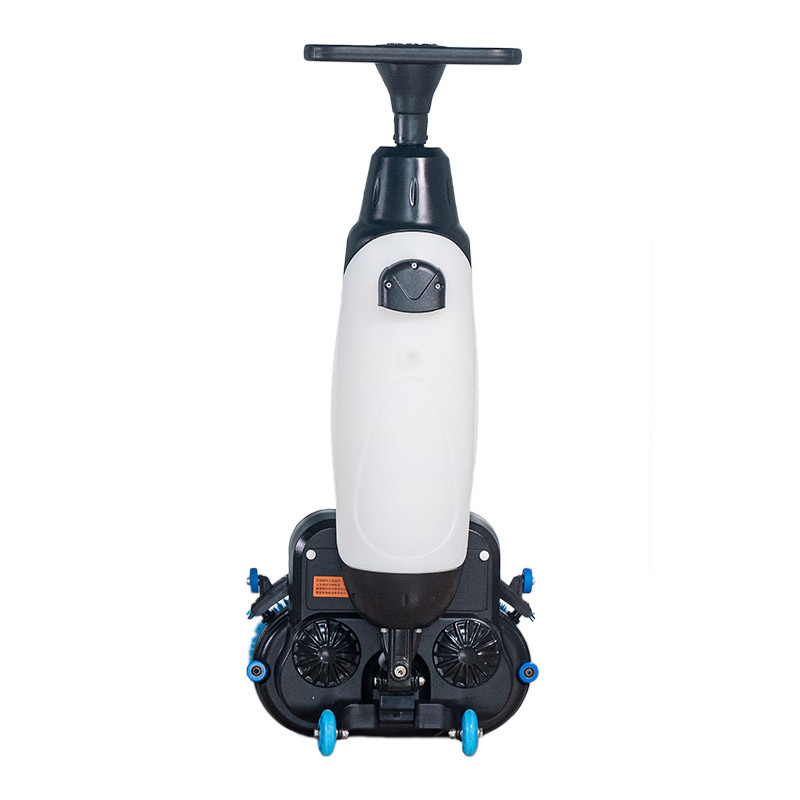
調達チームは、固定設計と連接設計の利点について頻繁に議論します。初期費用と長期的な運用の健全性を比較検討する必要があります。この決定を明確にするために、構造化された比較を提供します。
固定構成は、特定の環境に対して明確な機械的利点を提供します。可動部品が少ないため、本質的に故障箇所が減少します。このシンプルさにより、乱暴な取り扱いでも高い構造耐久性が得られます。また、初期資本コストも低くなります。ただし、人間工学的に大きな欠点があります。厳格な設計により、オペレーターは物理的な適応を強いられます。平均身長の基準を満たしていないスタッフの疲労は急速に加速します。基本的には、オペレータの快適性を犠牲にして、基本的な機械的な単純さを確保する必要があります。
関節構造は人間工学のゴールドスタンダードを表しています。これらは、複数のオペレーター、複数のシフトの環境に最適であることが証明されています。すべてのユーザーは、ニュートラルな姿勢を促進するようにマシンをカスタマイズできます。このカスタマイズにより、さまざまなチームの怪我のリスクが最小限に抑えられます。主な欠点は、機械的な脆弱性です。調整可能なジョイントは、旋回や操縦中に大きなストレスに耐えます。これらのロック機構を厳密に評価する必要があります。安価な接合部は、商業的に頻繁に使用すると、緩んだり、剥がれたり、崩れたりします。
設計構成 |
主な利点 |
主な欠点 |
ベストユースケース |
|---|---|---|---|
固定ハンドル |
初期費用が低く、耐久性が高く、可動部品が破損することがありません。 |
姿勢が悪くなり、背の高い/低いユーザーの疲労が増大します。 |
シングルユーザー サイト、短い断続的なクリーニング タスク。 |
調節可能なハンドル |
自然な姿勢を促進し、負担を軽減し、あらゆる身長に対応します。 |
初期費用が高く、接合部の保守・点検が必要。 |
複数シフトの施設、大規模なチーム、毎日の継続的な使用。 |
高度な人間工学に基づいたラベルを誇るマシンでも、現実のシナリオでは故障する可能性があります。私たちはエンジニアリングと導入に共通する落とし穴を特定する必要があります。これらのリスクを認識することで、高価な購入ミスを防ぐことができます。
多くのメーカーは、安価なプラスチック製のテンション レバーを使用して調整機能を追加しています。私たちはこれを薄っぺらなレバートラップと呼んでいます。これらの過度に複雑なジョイントや安価に製造されたジョイントは、すぐにメンテナンスの負担になってしまいます。ネジ山が剥がれたり、クランプが壊れたりすると、調整機能が役に立たなくなります。次に、オペレーターはハンドルをテープまたはボルトで固定します。プレミアム価格を支払ったままでは、人間工学に基づいた利点が失われます。すべての調整ジョイントには、常に工業グレードのスチールまたは頑丈な鋳造アルミニウムを使用してください。
優れたハンドル設計では、基本的なエンジニアリング上の欠陥を補うことはできません。多くの購入者は、マシン全体の重心を無視しています。機械の重量配分が悪いと、オペレーターは苦労することになります。彼らはマシンをまっすぐに動かし続けるために、マシンと戦わなければならないだろう。ブラシ駆動アシストが不十分な場合、ユーザーは重い自重を押す必要があります。ハンドルは快適に感じるかもしれませんが、過度の押す力は依然としてひどい疲労を引き起こします。
人間工学に基づいた機能は、スタッフが実際に使用した場合にのみ機能します。オペレーターが調整機能を完全にバイパスしているのを頻繁に観察します。調整メカニズムが硬かったり直感的でないと感じた場合、変更を避けるようになります。高さの変更に特殊な工具が必要な場合、忙しいシフト中にそれを行う人はいません。調整プロセスにかかる時間は 5 秒以内でなければなりません。工具を必要とせず、肉体的な労力も最小限に抑える必要があります。そうしないと、採用に関する深刻な摩擦に直面することになります。
マーケティング上の主張を運用上の現実に照らして検証するには、構造化されたアプローチが必要です。厳密な物理的評価プロセスをお勧めします。仕様書のみに基づいて市販の洗浄装置を購入しないでください。
誰もいないショールームの周りを車で5分ほど走っても何もわかりません。調達チームは、厳密で広範囲にわたるベンダーのデモを義務付ける必要があります。潜在的な振動の問題を明らかにするには、十分な期間にわたるテストが必要です。通常、累積的なグリップひずみは 20 分間の連続操作後に現れます。ベンダーに施設の実際のフロアでマシンのデモンストレーションを強制します。床の質感の違いは、振動伝達と押し込み抵抗に大きく影響します。
マネージャーは決して単独で発注書を完成させてはいけません。最前線の清掃スタッフとの直接的なフィードバック ループを確立する必要があります。彼らは、設計上の微妙な欠陥を特定するために必要な実践的な経験を持っています。それらを物理的評価プロセスに含めます。
多様なテスト グループを選択する: さまざまな身長と体力のオペレーターを選択します。
実際の状況をシミュレート: 狭い隅、傾斜路、さまざまな床面を掃除してもらいます。
調整機能のテスト: 各オペレーターにハンドルの高さを個別に変更するよう依頼します。
構造化データを収集する: グリップの快適さ、振動、操作の労力についての単純な評価スケールを使用します。
ジョイントの完全性を確認します。 試行後にロック レバーに滑りの兆候がないか検査します。
この構造化されたフィードバックにより、従業員を実際にサポートするマシンを確実に選択できます。これにより、推測を排除し、調達戦略を日々の運用の現実に合わせます。
ハンドル設計を優先することは、従業員に対する戦略的かつ測定可能な投資を意味します。それは単に快適さだけではありません。それは従業員の持続可能性と業務の一貫性に関するものです。適切な人間工学により、スタッフを衰弱させる怪我から積極的に保護します。コストのかかる売上高を削減し、施設を清潔に保ちます。
グリップの材質、トリガーの配置、構造の調整可能性を徹底的に評価する必要があります。脆弱なロック機構や重量配分の悪い機械は避けてください。マルチユーザーのオンサイト デモンストレーションを直ちにスケジュールすることを強くお勧めします。これらの人間工学的主張を、施設の床材の特定の摩擦とレイアウトに対して検証してください。オペレーターに対抗するのではなく、オペレーターと協力して機能する機器を提供します。
A: 長時間振動にさらされると、手の神経や毛細血管に微小な外傷が生じます。これは、手腕振動症候群 (HAVS) などの症状を引き起こします。オペレーターはしびれ、うずき、握力の低下を経験します。高品質のハンドル素材がこれらの機械的衝撃を吸収します。減衰機構が長時間の勤務中に循環系を保護します。
A: いいえ、筋骨格系の障害を完全に防ぐことはできません。ハンドルのデザインは依然として負担を軽減する重要な要素です。ただし、包括的な安全対策と組み合わせる必要があります。オペレーターには機械の操作に関する適切なトレーニングが必要です。一貫した機械のメンテナンスにより、スムーズな動作が保証されます。さらに、硬い路面での長時間の移動には、サポート力のある靴が不可欠です。
A: 人間工学に基づいた標準的な理想的なベンチマークは、ハンドルをほぼベルトまたは腰の高さに配置します。この特定の高さにより、オペレーターは肘の自然な曲がりを維持できます。前腕は床と平行に保つ必要があります。この姿勢は肩の挙上を最小限に抑え、過度の前傾を防ぎ、腰の負担を防ぎます。


